
Technik und Infrastruktur
Technik für nachvollziehbare Simulation.
Vom kompakten Demonstrator bis zum realen Fahrzeugchassis: Die Plattformen verbinden mechatronische Bewegung, audiovisuelle Darstellung und die Erfassung von Versuchsdaten.
Bewegung, Bild und Rückmeldung
Vom kompakten Entwicklungsaufbau bis zum Simulator mit realem Fahrzeugchassis: Die Technologieträger des Living Labs verbinden Mechanik, Sensorik und Software. Unterschiedliche Bewegungskonzepte machen sichtbar und spürbar, wie virtuelle Fahr- und Flugszenarien auf den Menschen wirken.
Im Mittelpunkt steht das Zusammenspiel der Komponenten. Fahrzeugdaten werden in Bewegungsimpulse übersetzt, visuelle und taktile Rückmeldungen aufeinander abgestimmt und Messdaten für die Auswertung zusammengeführt. So entstehen Versuchsumgebungen für Forschung, Lehre und die Zusammenarbeit mit Unternehmen.
Die folgenden Beschreibungen erläutern den veröffentlichten Technikbestand und die darin dokumentierten Plattformkonzepte.
Wie Bewegung entsteht
Ein Körper kann sich in sechs Freiheitsgraden bewegen. Drei davon sind Drehungen: Rollen um die Längsachse, Nicken um die Querachse und Gieren um die Hochachse. Die drei weiteren sind Verschiebungen nach vorn und hinten, seitlich sowie nach oben und unten. Die englische Abkürzung DOF steht für Degrees of Freedom.
Welche dieser Bewegungen eine Plattform ausführt, hängt von ihrer Mechanik ab. Ein Hexapod kombiniert alle sechs Freiheitsgrade. Einfachere Aufbauten wählen einzelne Bewegungen aus und vermitteln weitere Fahreindrücke durch abgestimmte Neigungen. Das Living Lab untersucht diese Konzepte im Hinblick auf ihren Einsatzzweck, die erforderliche Steuerung und ihre technische Komplexität.
Rückmeldung an der richtigen Stelle
Zusätzliche Aktuatoren übernehmen gezielt einzelne Rückmeldungen. Aktive Gurtstraffer verändern den Druck des Gurtes, Traction-Loss-Module bilden das Ausbrechen des Fahrzeugs ab, und separate Verfahrschlitten setzen Längsbewegungen um. Diese Aufteilung hilft, Effekte unabhängiger anzusteuern, die sich bei einer gemeinsamen Mechanik sonst überlagern können.
Aktuatoren, Bedienelemente und Software werden an den jeweiligen Aufbau angepasst. Entscheidend ist dabei nicht allein die Stärke eines Effekts, sondern auch sein zeitlicher Verlauf und sein Verhältnis zu den übrigen Rückmeldungen.
Bild, Tracking und Bewegung im Zusammenspiel
Für die visuelle Darstellung kommen Monitoranordnungen und VR-Headsets zum Einsatz. Bei VR muss das Tracking auch dann zuverlässig arbeiten, wenn sich die Plattform bewegt, Erschütterungen auftreten oder Bauteile dicht am Headset liegen. Das Labor betrachtet deshalb unterschiedliche Tracking-Konzepte und deren Eignung für bewegte Simulatoren.
Die Bewegungsimpulse müssen zeitlich und inhaltlich zum Bild und zum Ton passen. Widersprüchliche Rückmeldungen können das Erleben beeinträchtigen. Monitoraufbauten ergänzen deshalb die VR-Umgebungen und ermöglichen den Vergleich verschiedener Darstellungsformen.
Von der Messung zur Auswertung
Die Datenarbeit verbindet Fahrzeugtelemetrie mit zusätzlichen Messkanälen. In der Forschungsdokumentation werden EKG zur Erfassung der Herzaktivität, EDA für Veränderungen der elektrischen Eigenschaften der Haut und EEG für elektrische Hirnaktivität beschrieben. Die zeitliche Zuordnung dieser Signale zur simulierten Fahrsituation bildet die Grundlage für Untersuchungen zur Beanspruchung und zum Erleben der Versuchspersonen.
Für die Auswertung nennt die bisherige Forschungsarbeit MoTeC, ATLAS und RN Analyzer sowie RapidMiner, KNIME und MATLAB. Die Werkzeuge unterstützen unterschiedliche Schritte von der Telemetriebetrachtung bis zur Datenverarbeitung und Modellbildung. Ein zentrales Ziel bleibt, Messreihen aus Simulation und realer Fahrt nachvollziehbar miteinander zu vergleichen.
Erweiterungen aus der Laborentwicklung
Neben den Bewegungsplattformen wurden zusätzliche Feedbackkonzepte erprobt. Die Ausbauphase von 2019 umfasste eine Windsimulation mit angepassten Kurveneffekten. 2020 ergänzte ein pneumatischer Air-G-Versuchsaufbau die Arbeiten an taktilen Rückmeldungen. Diese Entwicklungsschritte zeigen, wie das Labor unterschiedliche Reize in gemeinsame Simulationsszenarien einbindet.
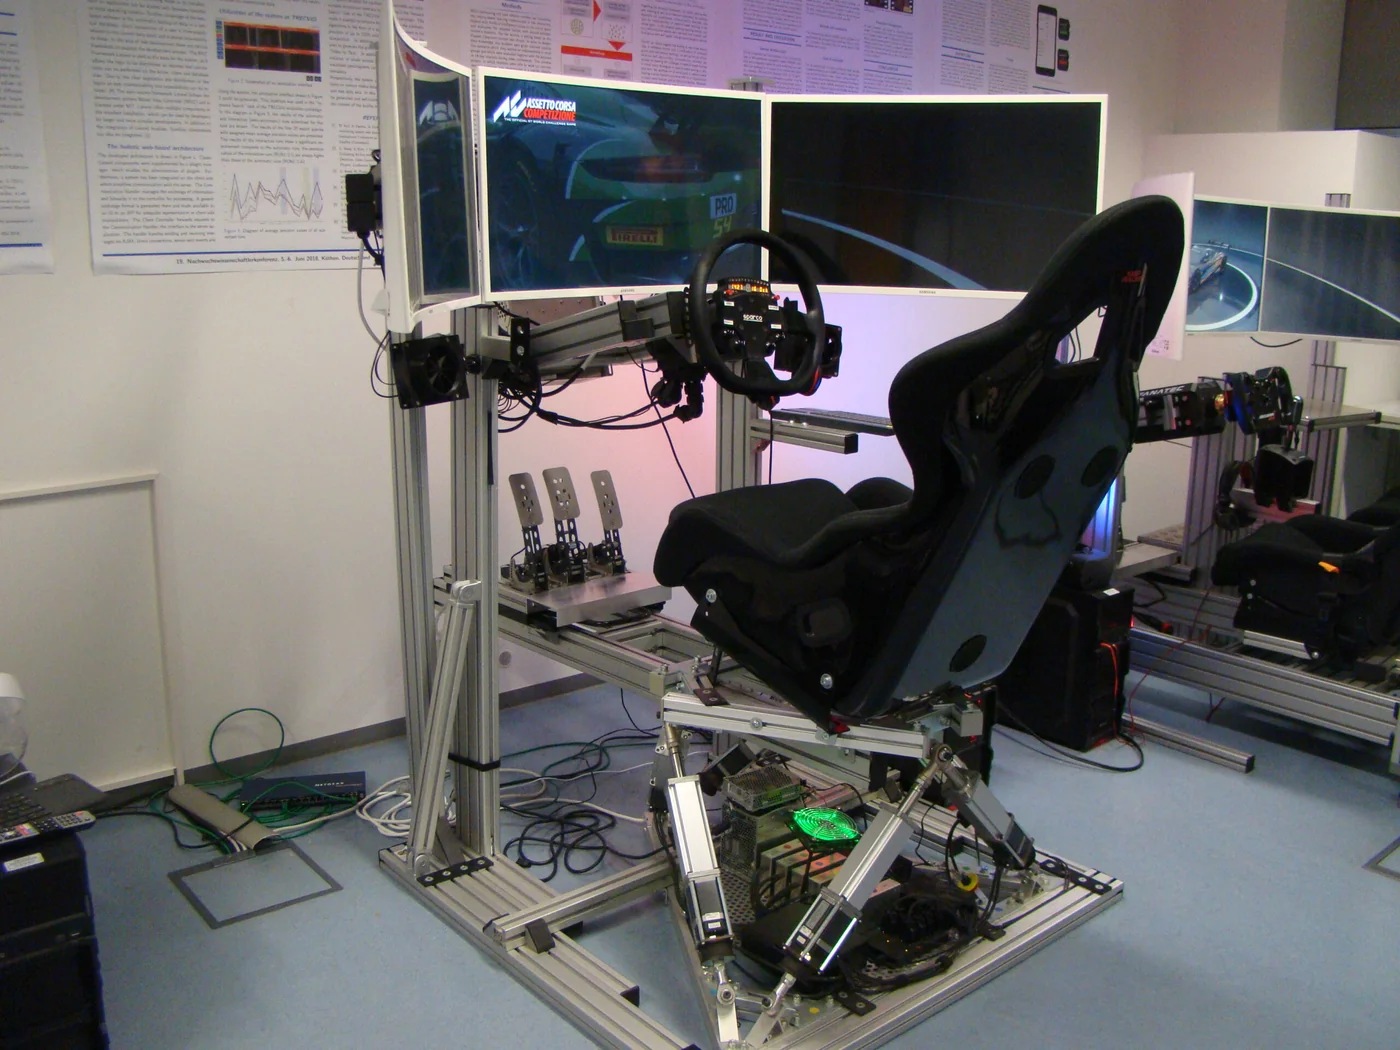
Plattform 01
6-Achsen-Simulationsplattform · Hexapod
Der Hexapod führt Drehungen um alle drei Raumachsen und Verschiebungen in Längs-, Quer- und Höhenrichtung aus. Beim hier eingesetzten Hybrid-Platform-Mover bewegen sich der Aufbau und die Pedalerie; das Lenksystem bleibt fest. Dadurch lässt sich untersuchen, wie unterschiedliche Rückmeldungen von Sitz, Pedalen und Lenkrad zusammenwirken.
Beschleunigungs- und Bremsimpulse entstehen durch Längsbewegung in Verbindung mit Nicken. Seitliche Verschiebungen vermitteln Querimpulse, Hubbewegungen bilden Bodenwellen ab. Rollen und Nicken stellen Fahrzeugneigungen dar. Für Traktionsverlust werden seitliche und längsgerichtete Bewegungen mit Gierbewegungen kombiniert.
Die Plattform ist für stark dynamische Szenarien wie Rallye und Rallycross dokumentiert. Ihre sechs Freiheitsgrade bilden zugleich die mechanische Grundlage für die Übertragung auf Flugsimulationen.
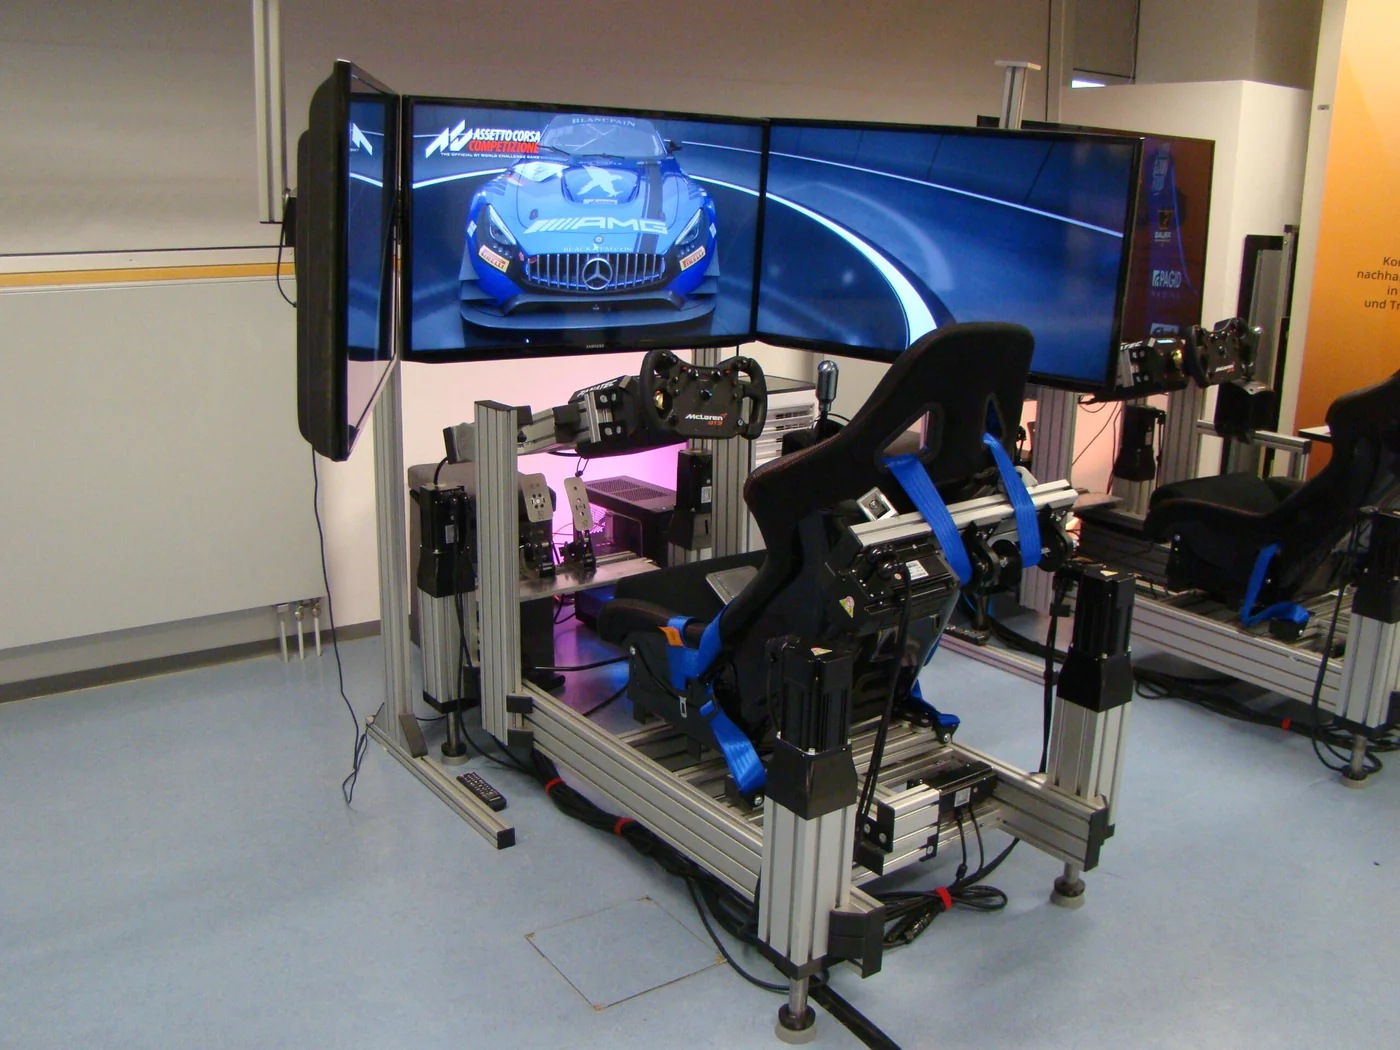
Plattform 02
4-Achsen-Simulationsplattform · Platform-Mover
Bei diesem Platform-Mover bewegt sich der gesamte Aufbau. Die Plattform kann rollen, nicken und sich vertikal verschieben. Ein zusätzlicher Aktuator ergänzt die Gierbewegung auf Sitz- oder Plattformebene. Zusammen ergeben sich vier Freiheitsgrade.
Fahrzeugneigungen werden über Rollen und Nicken dargestellt, Unebenheiten über den vertikalen Hub. Nickbewegungen vermitteln Beschleunigungs- und Bremsimpulse, Rollbewegungen seitliche Impulse. Für Traktionsverlust an Vorder- und Hinterachse sowie für die Gurtspannung kommen gesonderte Aktuatoren hinzu.
Als Anwendungsfelder sind die Untersuchung von Telemetrie und Fahrerbeanspruchung, Fahrsicherheitsszenarien und Motorsport-Simulationen im HSMW-eSports-Kontext dokumentiert. Der modulare Aufbau erlaubt es, das Zusammenspiel der einzelnen Rückmeldungen zu untersuchen.
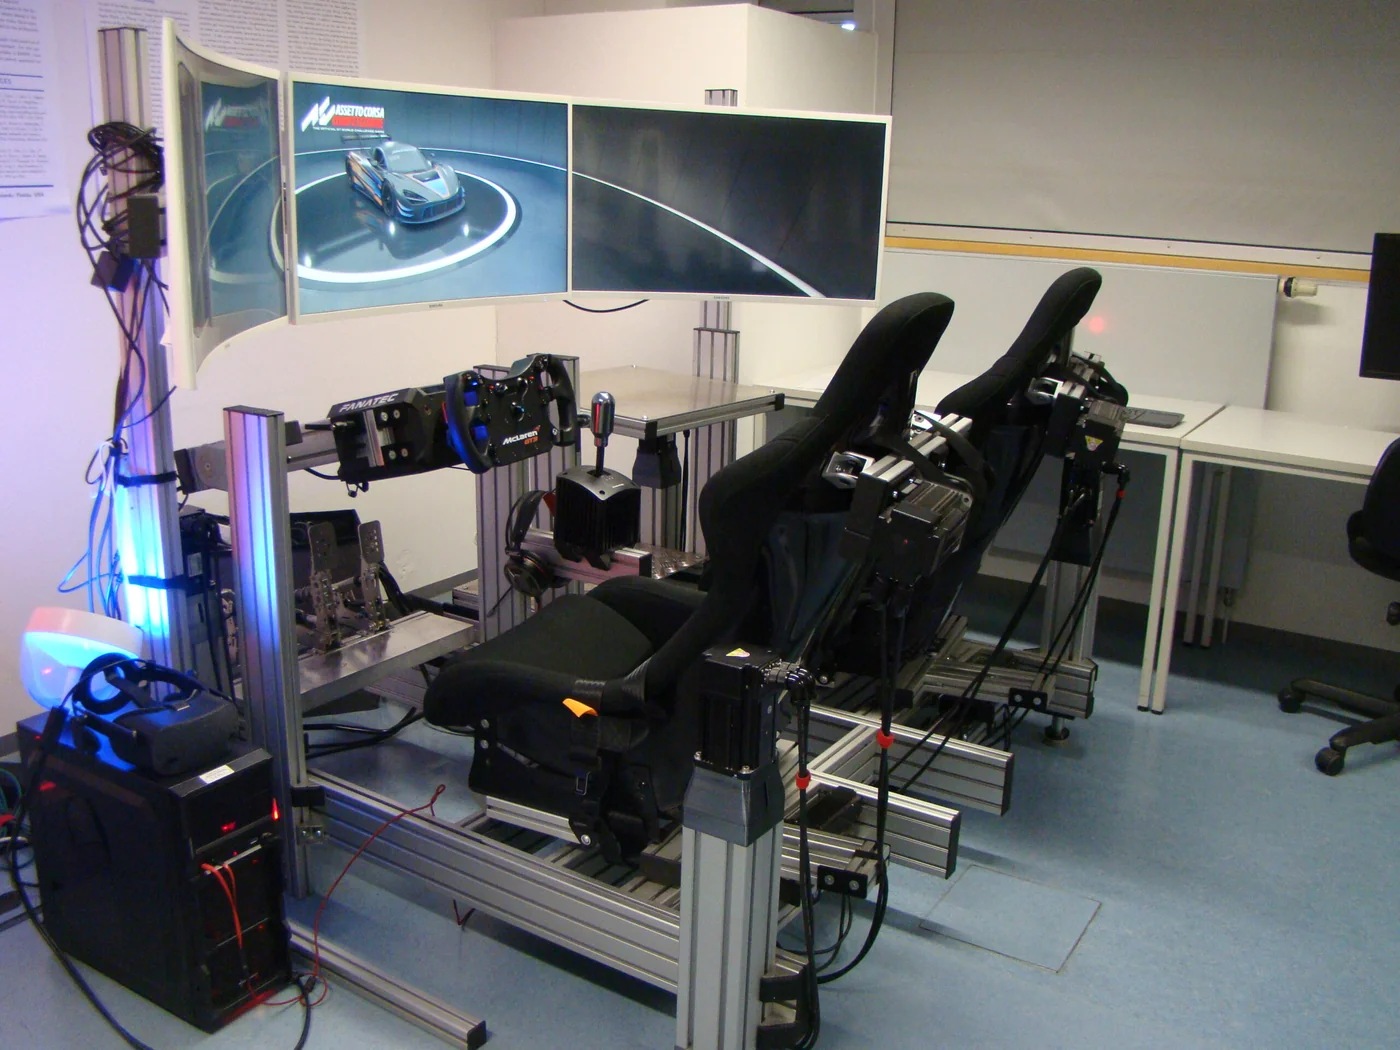
Plattform 03
Doppelsitz-Plattform
Die Doppelsitz-Plattform überträgt das Bewegungskonzept des vierachsigen Platform-Movers auf zwei Sitzplätze. Verstärkte Aktuatoren tragen der höheren Last Rechnung. Der dokumentierte Hub der primären Aktuatoren beträgt 200 Millimeter gegenüber 100 Millimetern beim zugrunde gelegten Standardaufbau. Der größere Weg gleicht die breitere Plattformbasis aus und erhält den vorgesehenen Bewegungsumfang.
Die Darstellung ist für VR und eine Anordnung aus drei Bildschirmen ausgelegt. Jeweils zwei unabhängig aufgebaute Zusatzmodule für Gurtspannung und Traktionsverlust werden synchron angesteuert. So können beide Personen denselben zeitlichen Ablauf einer Fahrsituation erleben.
Das gemeinsame Szenario eignet sich für Fahrer-Coaching, die Zusammenarbeit mit Rallye-Beifahrern und individuelle Schulungen. Weitere dokumentierte Versuchsfelder sind Fahrsicherheit sowie die Erprobung von Fahrerassistenz- und vorausschauenden Pre-Safety-Funktionen.
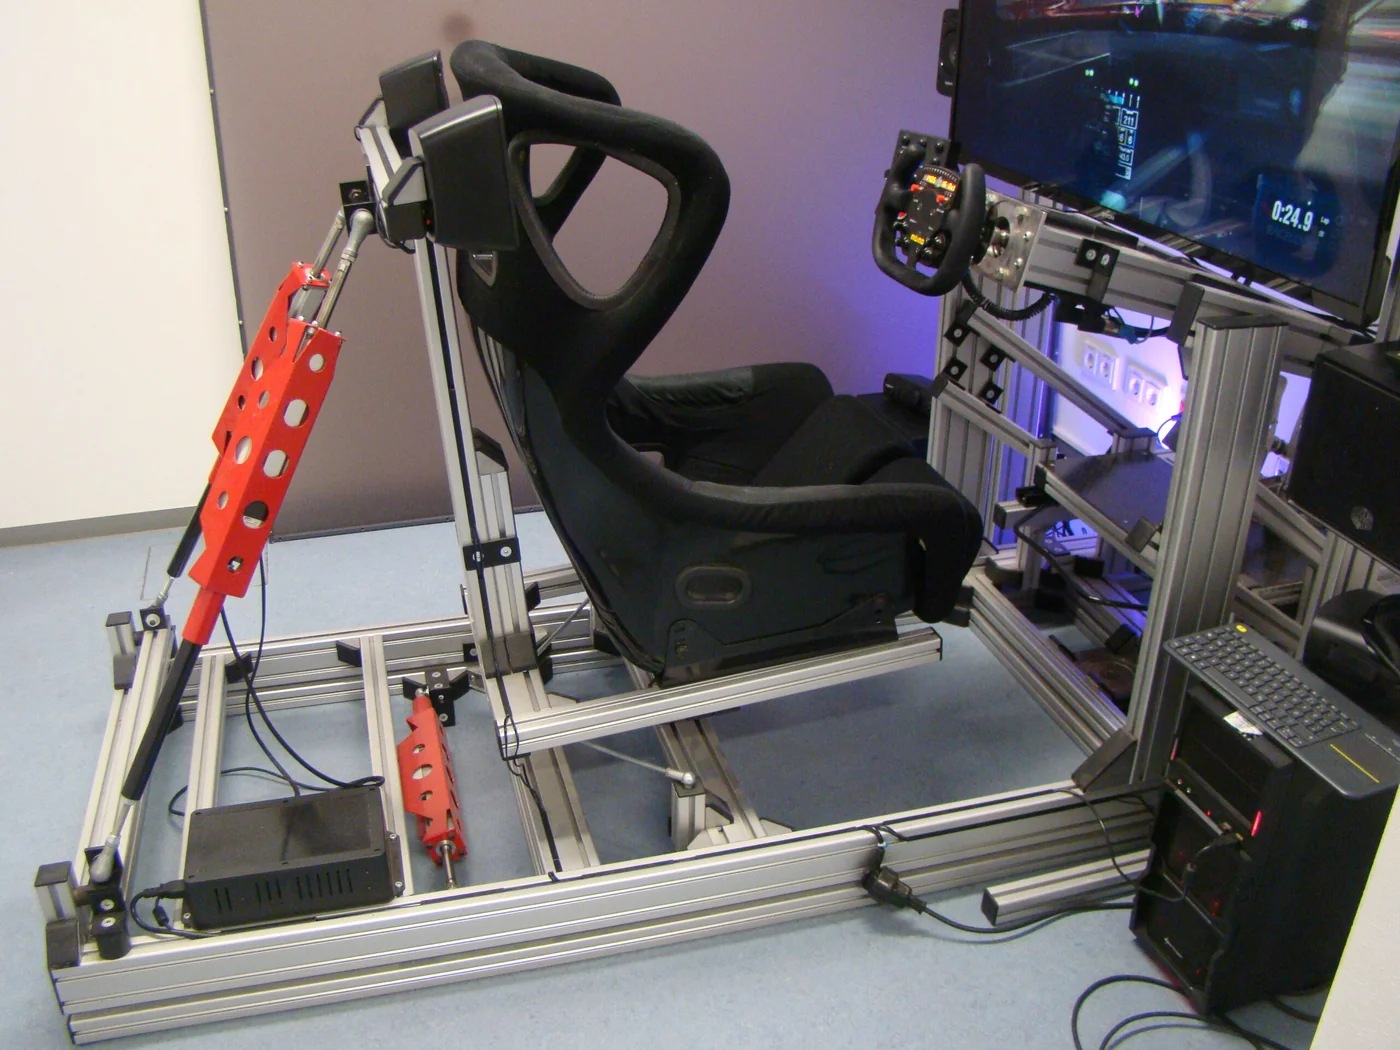
Plattform 04
3-Achsen-Simulationsplattform · Seat-Mover
Beim Seat-Mover bewegt sich zunächst der Sitz: Er rollt und nickt, während die Bedienelemente fest stehen. Ein zusätzlicher Traction-Loss-Aktuator dreht die gesamte Plattform um die Hochachse. Diese Kombination ermöglicht drei rotatorische Freiheitsgrade.
Nickbewegungen vermitteln Beschleunigen und Bremsen, Rollbewegungen die seitlichen Impulse einer Kurvenfahrt. Die Gierbewegung stellt den Verlust der Hinterachstraktion dar. Die Trennung zwischen bewegtem Sitz und festen Bedienelementen macht das Wirkprinzip der Rückmeldungen besonders gut nachvollziehbar.
Die Plattform dient als Einstieg in die Motion Simulation und als Demonstrator. Sie verbindet einen zugänglichen Aufbau mit den wesentlichen Bewegungsprinzipien, die in den komplexeren Technologieträgern weitergeführt werden.
Plattform 05
6-Achsen-Flugsimulator & G-Seat
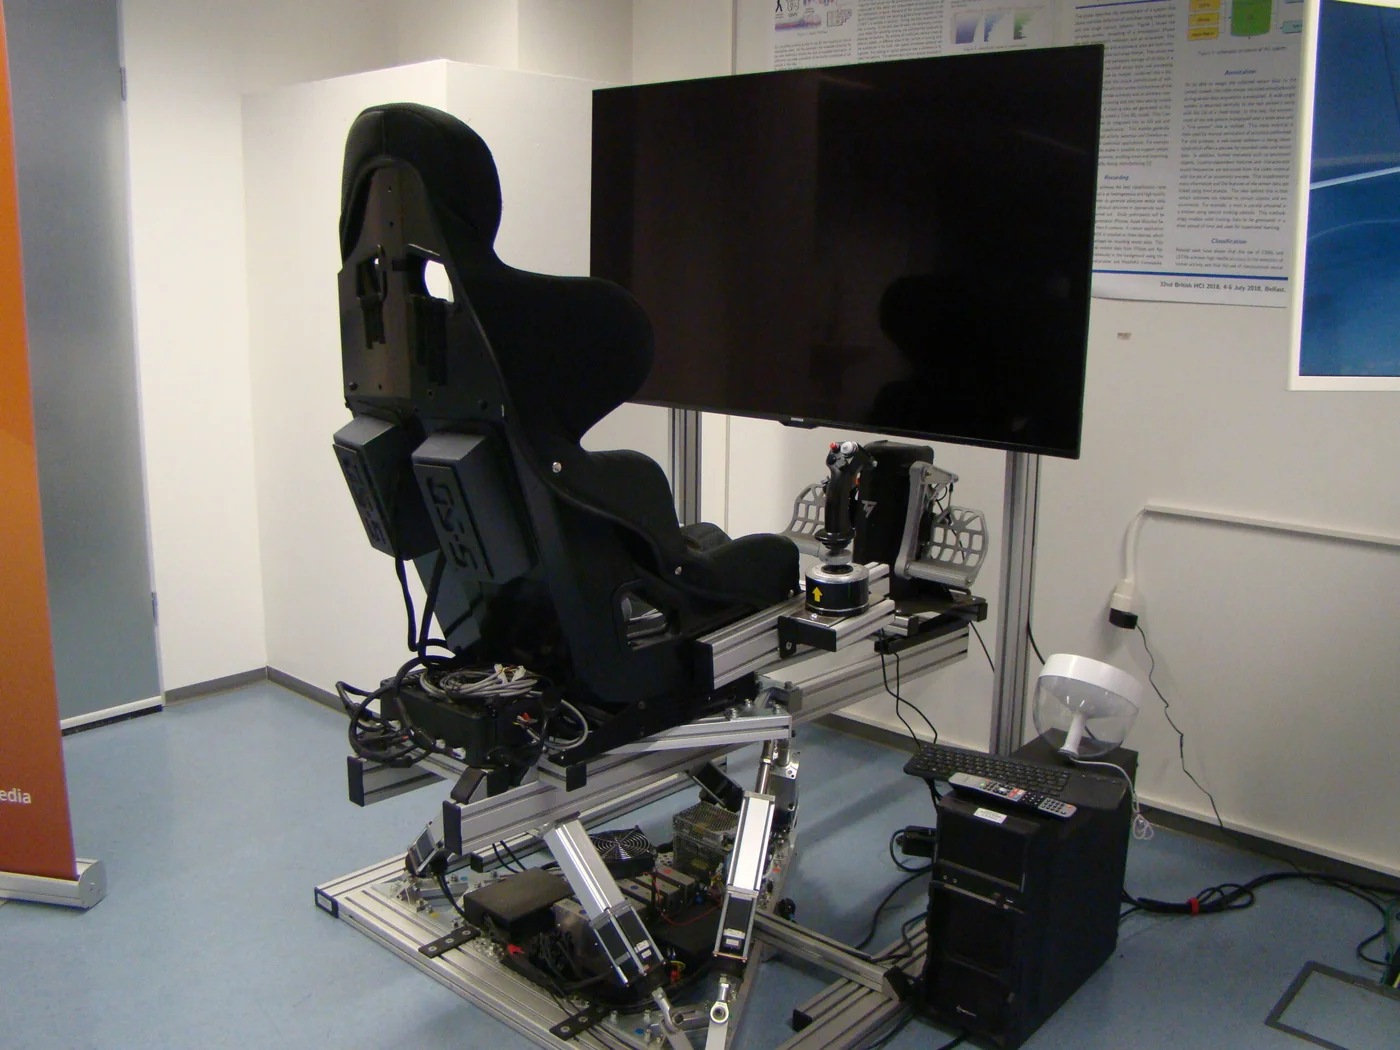
Die Flugsimulationsplattform verwendet die Hexapod-Mechanik mit sechs Freiheitsgraden. Ergänzt wird sie durch flugspezifische Bedienelemente, angepasste Softwareschnittstellen und Bewegungsprofile für die Aktuatoren.
Ein G-Seat erweitert das Bewegungserlebnis um steuerbare Druckreize. Aktuatoren wirken getrennt auf den linken und rechten Rückenbereich sowie auf die linke und rechte Oberschenkelauflage. Seitliche Rückmeldungen sprechen die betreffende Körperseite an; vertikale Hinweise werden über beide Oberschenkelauflagen und längsgerichtete Hinweise über beide Rückenbereiche vermittelt.
Diese Druckreize können länger anhalten als eine kurze Plattformbewegung. Sie ergänzen die räumlichen Bewegungshinweise, ohne eine dauerhafte Beschleunigung des gesamten Körpers zu erzeugen. Die Plattform verbindet damit mechanische Bewegung und taktile Rückmeldung in einer Versuchsumgebung für die Aviation-Simulation.
Plattform 06
KTM X-Bow · Full-Scale-Simulator
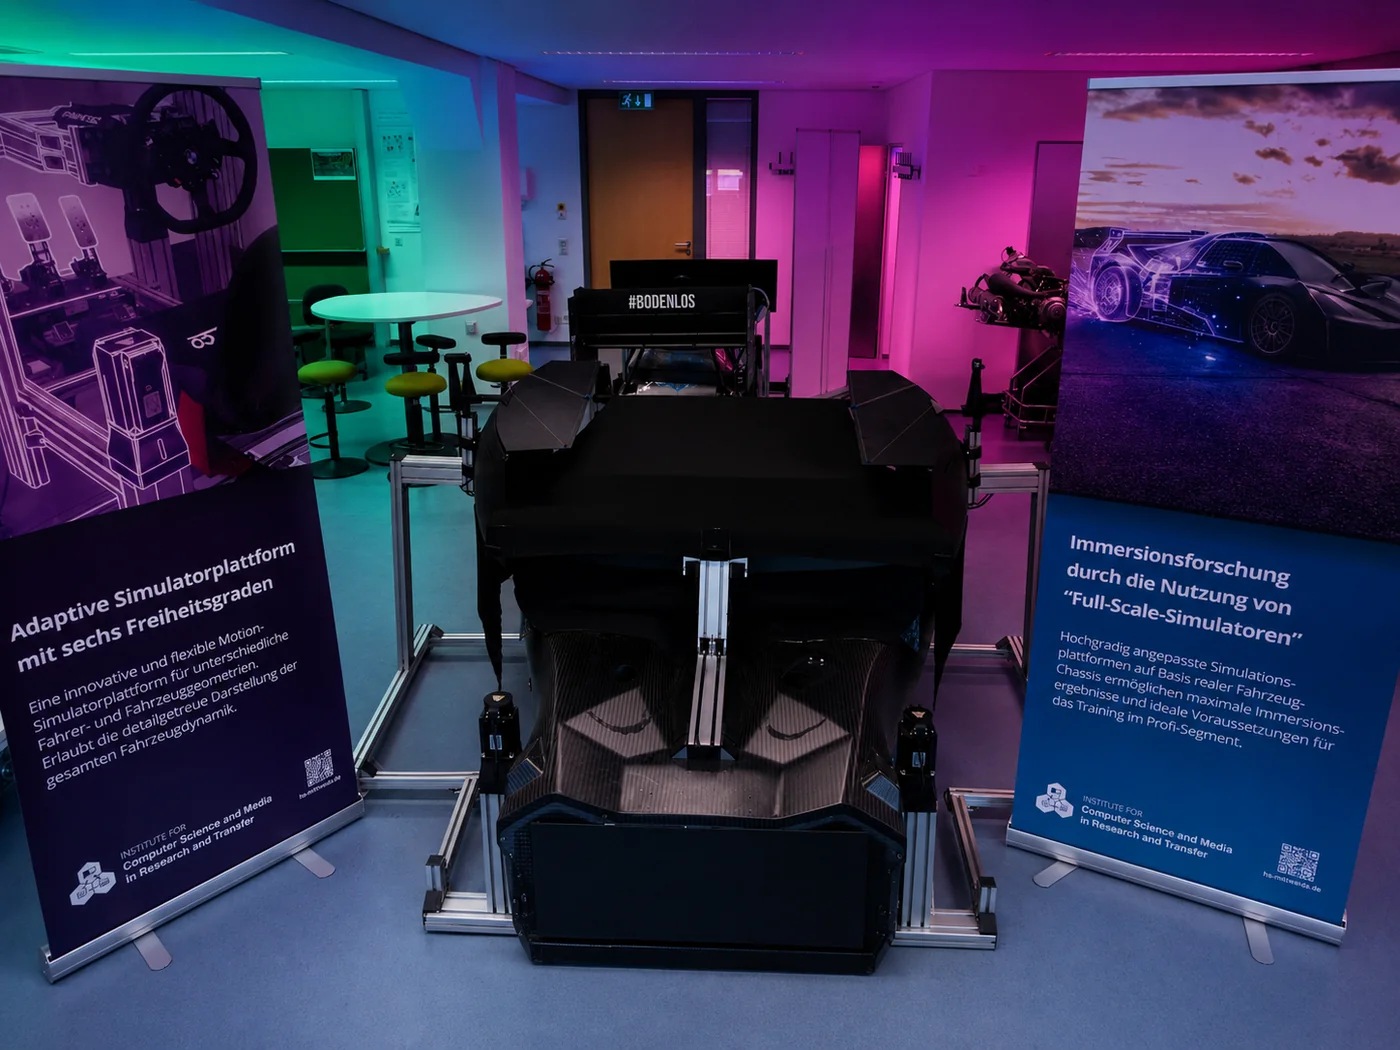
Der KTM-X-Bow-Simulator verbindet ein reales Fahrzeugchassis mit einem vollständig bewegten Plattformaufbau. Im veröffentlichten technischen Aufbau sind drei Freiheitsgrade beschrieben: Rollen, Nicken und vertikaler Hub. Das Cockpit macht die Fahrzeuggeometrie unmittelbar zum Teil der Simulation.
Roll- und Nickbewegungen bilden Neigungen ab; der vertikale Hub vermittelt Bodenwellen. Beschleunigungs- und Bremsimpulse entstehen indirekt über Nicken, seitliche Impulse über Rollen. Die Abstimmung dieser Bewegungen mit der visuellen Umgebung ist Teil des Simulationskonzepts.
Der Technologieträger ist für Versuche mit Simulatoren im Originalmaßstab, die Analyse von Fahrerverhalten und Beanspruchung sowie Telemetrieauswertungen vorgesehen. Hinzu kommen Hardware-in-the-Loop-Anwendungen, bei denen reale Komponenten in eine simulierte Umgebung eingebunden werden, und Untersuchungen von Fahrwerkseinstellungen.
Plattform 07
Black Mamba
Black Mamba ist als vollständig bewegter Simulator mit drei Freiheitsgraden dokumentiert. Der Aufbau rollt, nickt und führt vertikale Hubbewegungen aus. Die Plattform ergänzt die Versuchsumgebungen für Simulationsaufbauten im Maßstab 1:1.
Neigungen werden durch Rollen und Nicken dargestellt, Bodenwellen durch den Hub. Nickbewegungen vermitteln Längsimpulse beim Beschleunigen und Bremsen; Rollbewegungen bilden seitliche Impulse ab. Damit folgt die dokumentierte Bewegungszuordnung dem dreiachsigen Platform-Mover-Prinzip.
Zu den beschriebenen Anwendungen gehören Telemetrie- und Fahreranalysen, Hardware-in-the-Loop-Versuche sowie Tests von Fahrwerkseinstellungen. Mechanische Rückmeldung, virtuelle Umgebung und Datenauswertung können so innerhalb eines gemeinsamen Versuchsszenarios untersucht werden.
Plattform 08
BOB · Kompakte Entwicklungsplattform
BOB überträgt das Prinzip einer Motion-Plattform in einen transportablen Miniaturaufbau mit drei Freiheitsgraden. Die kompakte Geometrie dient als Entwicklungsumgebung, in der Steuerungsfunktionen und Datenschnittstellen zunächst im kleinen Maßstab erprobt werden können.
Im Mittelpunkt stehen die Anbindung von Motion-Controllern, die Verarbeitung von Telemetrie und frühe Tests von Software und Firmware. Auch Hardwarekomponenten lassen sich an diesem Technologieträger untersuchen. Als mobiler Demonstrator macht BOB die Verbindung zwischen Eingangsdaten, Steuerung und sichtbarer Bewegung nachvollziehbar.
Kontakt und Zusammenarbeit
Gemeinsam eine
Fragestellung entwickeln.
Sie möchten eine Kooperation anstoßen, ein Projekt mit Studierenden entwickeln oder das Labor kennenlernen?
Labor: Haus 6, Raum 6-001
Büro: Haus 8, Raum 8-312
vodel@hs-mittweida.de
+49 3727 58-1010
Kontakt und Standorte